
Perseverance a conduit seul 90 % de ses 28 miles de record. Opportunity avait aussi AutoNav et l'a utilisé pour 5 %
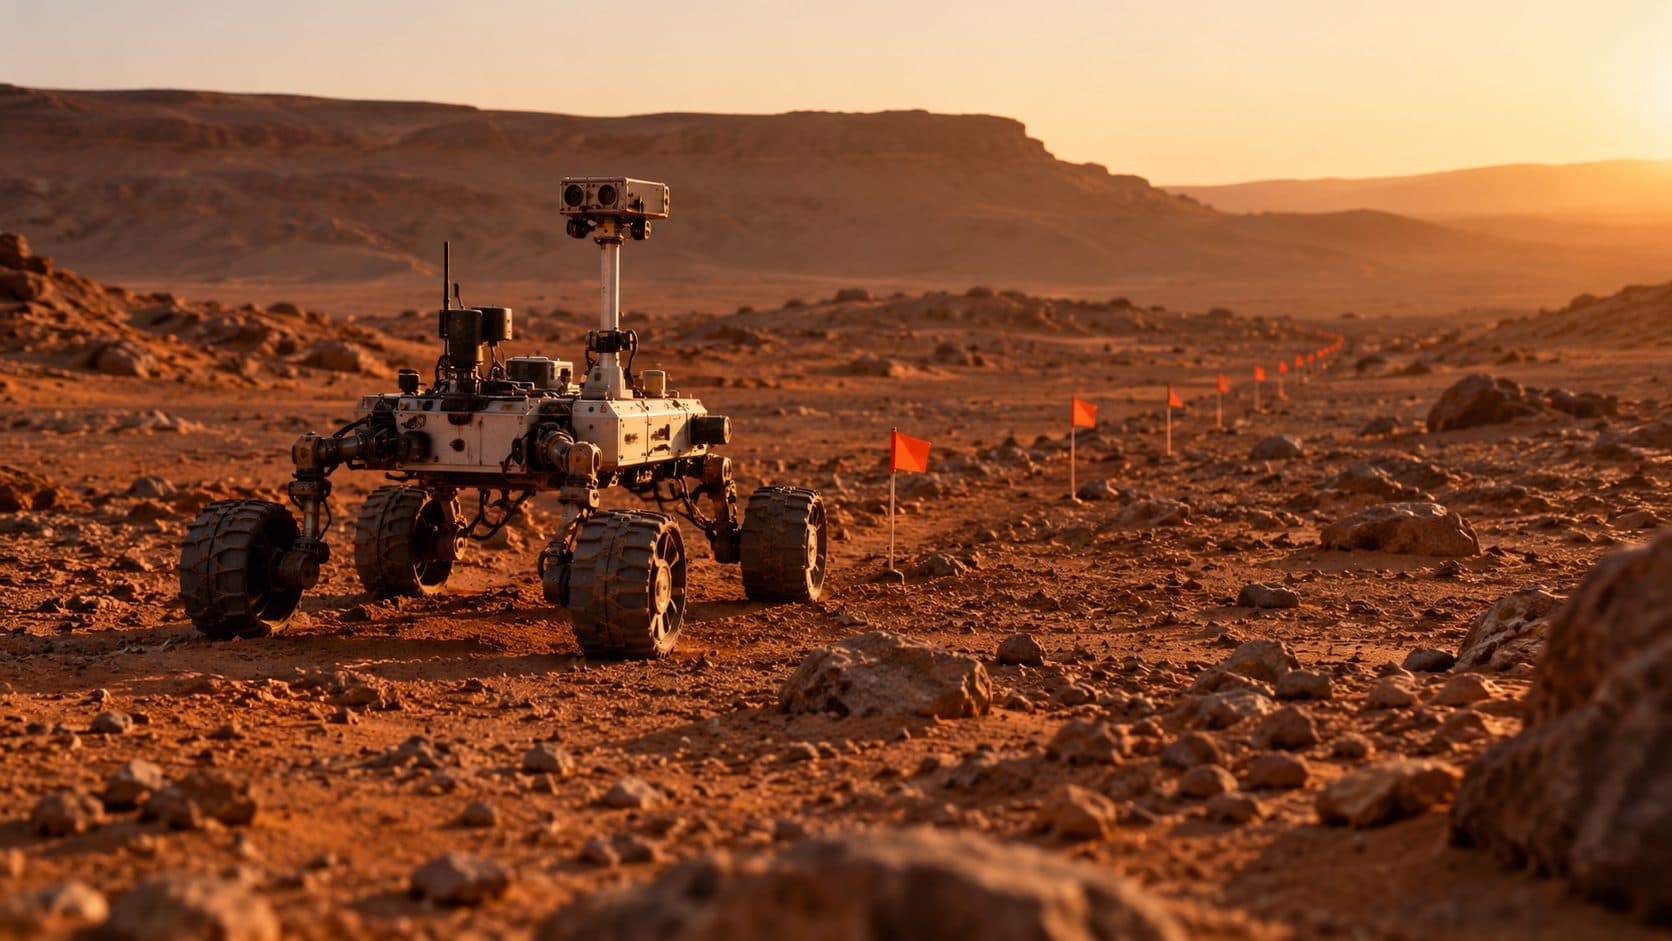
Le dimanche 11 octobre, le rover Perseverance de la NASA a atteint 28,10 miles (45,22 kilomètres) à son compteur, plus loin que n'importe quel véhicule à la surface d'un autre monde. L'ancien record, 28,06 miles (45,16 kilomètres), appartenait à Opportunity, qui a exploré Mars de 2004 à 2018. La NASA l'a annoncé le 12 octobre : Perseverance y est arrivé au 2 006e jour martien, ou sol, de sa mission, en cinq ans et demi. Opportunity a mis plus de 14 ans : il s'est posé en janvier 2004 et s'est tu en juin 2018.
Le trajet qui a franchi la ligne était banal : 91,31 mètres, d'après la légende de l'image de la caméra de navigation publiée par la NASA, pour un rover capable de parcourir jusqu'à 412 mètres en un seul sol.
La NASA attribue le mérite à un système. Perseverance a parcouru plus de 90 % de sa distance totale avec AutoNav, qui photographie le terrain en roulant, construit une carte 3D des dangers et trace sa route entre des points de passage choisis par les planificateurs du rover sur Terre. Pour Spirit et Opportunity, la part était d'environ 5 %.
Je ne construis pas de rovers. Je construis des logiciels, et j'orchestre une bonne partie de mon travail avec Claude Code, donc la question que je pose à chaque passation est celle à laquelle ce record répond : qu'est-ce que la machine décide seule, qu'est-ce que les humains gardent, et quand la machine s'arrête-t-elle ? L'annonce de la NASA donne le score. Un article du JPL de 2023 sur la conduite de Perseverance donne la méthode.
L'arithmétique derrière « cinq ans et demi, pas 15 »
45,22 km sur 2 006 sols, cela fait environ 22,5 mètres par sol. Les 45,16 km d'Opportunity sur 5 111 sols donnent environ 8,8. À peu près deux fois et demie le rythme.
Cette comparaison flatte un peu Perseverance. Opportunity avait une mission principale de 90 sols et l'a étirée jusqu'à 5 111 sols ; une moyenne par sol mélange l'habileté de conduite et tout ce que fait un rover les jours où il ne roule pas. Le chiffre le plus propre est celui de la NASA elle-même. La mission d'origine « ne prévoyait pas plus de 12,4 miles de conduite », a dit le chef de projet Steven Lee. Elle en est à 28,10, plus du double du plan, et la NASA a approuvé une première extension qui court jusqu'à environ fin 2028.
Opportunity n'était pas timide. L'autonomie coûtait cher.
L'article s'intitule « Perseverance Rapid Traverse Campaign », par Arturo Rankin, Mark Maimone, Vandi Verma et leurs collègues du JPL. Il documente un mois, du 14 mars au 14 avril 2022, pendant lequel l'équipe a réduit volontairement les activités scientifiques pour traverser plus de 5 km jusqu'au delta de Jezero. Sur 27 trajets prévus, 24 ont été exécutés. Le rover a couvert 5 063,4 mètres, plus que pendant ses 13 mois précédents, et son logiciel d'autonomie en a planifié 94,8 %.
L'article aide aussi à expliquer les 5 %. Sur Spirit, Opportunity et Curiosity, les trajets autonomes « n'étaient choisis que pendant moins de 7 % de toute la conduite ». L'autonomie était un « prolongateur de trajet », un moyen de pousser de quelques dizaines de mètres en terrain inconnu à la fin d'un trajet dirigé par des humains. La raison principale était le coût : les anciens rovers devaient rouler jusqu'à quatre à dix fois plus lentement dès que la conduite autonome était activée. Les conducteurs de Spirit et d'Opportunity l'ont dit eux-mêmes en 2007 : à cause de la puissance de calcul limitée des rovers, les trajets avec évitement autonome des dangers étaient « plusieurs fois plus lents que les trajets "aveugles" (dirigés manuellement) », donc ils privilégiaient les longs trajets aveugles. (Pour Curiosity, l'article de 2023 ajoute les dégâts aux roues et les priorités d'échantillonnage.)
Perseverance embarque un second ordinateur dédié à la vision, avec un FPGA pour la stéréo et l'odométrie visuelle. Pour la première fois, écrivent les auteurs, la vitesse globale de conduite autonome d'un rover martien de la NASA n'est pas limitée par le temps de perception ou de calcul, mais par la vitesse de rotation des moteurs de roues, soit une vitesse maximale de 4,2 centimètres par seconde. Là où Sojourner évaluait la route devant lui avec 20 points de mesure, dit la NASA, Perseverance en traite 600 000 à chaque regard.
C'est la première leçon. Les planificateurs d'Opportunity ne se méfiaient pas de l'autonomie. L'utiliser leur coûtait de la vitesse, alors ils l'utilisaient aux marges. Quand le coût de la délégation est tombé presque à zéro, la part est passée de moins de 7 % à plus de 90 %. Si ton équipe ignore un outil que tu as payé, mesure ce que lui coûte un usage avant d'appeler ça un problème de confiance.
Ce que les humains ont gardé
La délégation n'a pas supprimé les humains. Elle les a fait monter d'un niveau.
Ils gardent la route. Mars est en moyenne à environ 225 millions de kilomètres de la Terre, et le JPL explique que le décalage des communications rend le « joystick » impossible. Les conducteurs humains esquissent une route avec des points de passage espacés d'au plus 100 mètres en général et envoient le plan. Pour la campagne de 2022, la route stratégique a été tracée des semaines à l'avance, ce qui, dit l'article, « a permis à l'équipe tactique de se concentrer sur les décisions qui ne pouvaient pas être prises à l'avance ».
Ils gardent ce que la machine ne voit pas. AutoNav « n'a qu'une compréhension géométrique du terrain ». Les planificateurs, dit l'article, devaient encore marquer à la main les dangers non géométriques et les zones interdites : cibles d'intérêt scientifique, pièges à sable potentiels, tubes d'échantillons, un hélicoptère.
Ils gardent le Go. Au début de chaque quart de planification, un analyste de mobilité passe en revue le dernier trajet et donne un Go ou un No-Go. L'état d'abord : une panne a-t-elle arrêté le trajet plus tôt, toutes les roues sont-elles au sol, les dangers sont-ils visibles sous le véhicule ? La performance ensuite, comme des choix de trajectoire inhabituels ou du glissement de roues. Sur toute la campagne, il y a eu un seul No-Go, au sol 390, quand un bogue du logiciel de vol jusque-là inconnu a fait redémarrer le rover en plein trajet.
Et ils gardent les priorités. Chaque demande de faire une pause pour autre chose était filtrée par une question : cela réduirait-il l'avancée, « pas seulement à court terme, mais sur l'ensemble de la campagne » ?
La meilleure décision d'AutoNav a été de s'arrêter
Au sol 385, après 469,786 mètres de conduite dans le plan, le rover devait passer par un couloir entre deux bords de cratères que les planificateurs avaient entourés de zones interdites. L'estimation de sa propre position était devenue si incertaine qu'il ne trouvait aucun chemin garanti de les éviter. Alors il s'est arrêté. L'équipe d'envoi l'avait prévu. Avec de nouvelles images, les planificateurs ont remis l'incertitude à zéro, et la traversée a continué.
La même discipline a rendu possibles les trajets record. Pour les sols 407 à 409, l'équipe a planifié des trajets « d'extension opportuniste » : le rover mémorisait à quelle étape il en était dans des variables qui survivent à un redémarrage, ce qui permettait aux planificateurs d'ajouter des points de passage sans savoir où le trajet précédent s'était terminé. Il a couvert 699,9 mètres en trois sols, les deux derniers planifiés, selon les mots de l'article, « sans que les humains sachent exactement ce qui s'était passé au sol précédent ».
L'article nomme la limite de ces trajets : l'incertitude croissante sur la position du rover, car Perseverance ne pouvait pas se situer sur une carte orbitale. Les humains le faisaient à partir des panoramas du rover, un processus qui « peut prendre un jour ou plus », a écrit la NASA le 18 février 2026 en annonçant Mars Global Localization. Le rover compare désormais ses panoramas à des cartes orbitales embarquées en environ deux minutes, à environ 25 centimètres près, après un test sur 264 arrêts précédents qui les a tous réussis. Verma a décrit l'ancienne situation : « Les humains doivent lui dire : "Tu n'es pas perdu, tu es en sécurité. Continue." »
La couche humaine est elle aussi mise à l'épreuve. Les 8 et 10 décembre 2025, le JPL a utilisé des modèles vision-langage, des modèles Claude d'Anthropic, pour générer les points de passage de deux trajets, de 210 et 246 mètres. Je construis sur Claude, donc j'ai noté l'étape avant l'envoi : les commandes sont passées par un jumeau numérique du rover, qui vérifie plus de 500 000 variables de télémétrie. Deux trajets sont une démonstration, pas un nouveau réglage par défaut.
Reste le soleil. « Les reflets dans les caméras de navigation, c'est pourquoi nous nous garons au milieu de l'après-midi si nous roulons vers le Soleil », a dit Maimone dans l'article de la NASA du 12 octobre.
Ce que je copierais
Un rover n'est pas une équipe, et un record n'est pas une étude contrôlée. Les 90 % sont une part de distance rapportée par la NASA, pas une part de décisions. La campagne de 2022 dure un mois, science volontairement réduite. La NASA elle-même qualifie le record de distance de « simple bonus ». Mais le schéma se transpose à quiconque délègue à travers une boucle de retour mesurée en jours : exécutions d'agents pendant la nuit, prestataires dans d'autres fuseaux horaires, pipelines par lots.
Voici ce que je mettrais en place :
- Écris des points de passage et des zones interdites, pas des chemins. La liste des zones interdites, c'est tout ce que le système ne peut pas percevoir dans ses entrées : une contrainte client, une échéance, un champ qu'il ne doit jamais toucher.
- Fais de l'arrêt une réussite. Définis l'incertitude à laquelle le système s'arrête en disant pourquoi, et considère un arrêt prévu comme le plan qui fonctionne.
- Rends le travail reprenable là où il s'est arrêté, pour que la consigne suivante n'ait pas besoin de connaître l'état exact de fin.
- Commence chaque quart humain par un Go ou un No-Go sur la dernière exécution : les questions d'état d'abord, les questions de performance ensuite, pas un rejeu complet.
- Mesure le coût d'une délégation avant de mesurer la confiance. Une automatisation qui rend le travail quatre fois plus lent est utilisée à la marge.
Ensuite, prévois honnêtement et garde une marge. La prévision de 2022 pour atteindre le delta était de 22 trajets à 218 mètres d'avancée chacun ; il en a fallu 24, à 201, dans la marge, après un redémarrage et un détour pour une expérience radar. La mission dans son ensemble était planifiée pour 12,4 miles et en est à plus de 28.
Perseverance n'a pas battu le record parce que les humains ont validé davantage. Il l'a battu parce que les humains sont montés d'un niveau, et que le rover sait quand s'arrêter.
Sources
- NASA Science, « NASA's Perseverance Sets Off-World Record for Total Distance Driven » (12 octobre 2026)
- NASA Science, page de la mission « Opportunity » (atterrissage en janvier 2004, dernière communication le 10 juin 2018)
- Arturo Rankin, Tyler Del Sesto, Pauline Hwang, Heather Justice, Mark Maimone, Vandi Verma, Evan Graser (JPL), « Perseverance Rapid Traverse Campaign », IEEE, 2023 (consulté le 19 octobre 2026)
- Jeffrey Biesiadecki, Chris Leger, Mark Maimone (JPL), « Tradeoffs Between Directed and Autonomous Driving on the Mars Exploration Rovers », The International Journal of Robotics Research, janvier 2007
- NASA, « NASA's Perseverance Now Autonomously Pinpoints Its Location on Mars » (18 février 2026)
- NASA JPL, « NASA's Perseverance Rover Completes First AI-Planned Drive on Mars » (30 janvier 2026)